En bref
- Capacité de levage et stabilité conditionnent le choix du robot de pose vitrage, avec un facteur de sécurité minimum de x2 par rapport au poids du vitrage.
- Une installation sans effort repose sur une logistique précise: repérage des accès, contrôle du support, contrôle des ventouses et calage final.
- La conformité normative (NF EN 13155, EN 16612, EN 1991-1-4, ETAG 002) réduit les risques et garantit la durabilité des façades.
- Le ROI est mesurable: cycles plus courts, baisse des TMS, réduction du nombre d’opérateurs en phase de pose.
- L’intégration BIM et la télémétrie assurent une maintenance préventive et un suivi qualité en temps réel.
Robot de pose vitrage: critères de choix techniques pour une installation sans effort
Le premier enjeu sur chantier reste l’adéquation entre l’outil et le contexte. Un robot de pose vitrage doit s’adapter au format du vitrage, à l’environnement immédiat et à la logistique d’approvisionnement. La société fictive Façades Atlantique, engagée sur l’opération Résidence Boréale, a posé des vitrages feuilletés 10.10.4 de 3,2 m x 1,6 m en bord de mer. Le maître-mot: capacité et stabilité suffisantes malgré un vent irrégulier.
Les modèles se distinguent par leur rayon d’action, la capacité des ventouses, le niveau d’articulation des bras et la compatibilité avec les vitrages trempés ou feuilletés. Un modèle compact, électrique et à mât télescopique facilite la manœuvre dans des halls étroits. À l’inverse, un robot tout-terrain avec pneus larges et contrepoids modulaires sécurise les longues trames de façade extérieure.
Capacités de levage et performance des ventouses
La règle pratique consiste à viser un rapport 2:1 entre la charge nominale du robot et le poids du vitrage. Pour un IGU de 260 kg, une machine classée 500 kg absorbe les incertitudes: rafales, micro-chocs, tolérances de planéité. Les ventouses doivent présenter des coupelles de Ø300 à Ø400 mm avec circuits redondants et capteurs de dépression. Les systèmes conformes à la NF EN 13155 intègrent des alarmes acoustiques et visuelles si la pression chute sous un seuil prédéfini.
Le niveau d’articulation conditionne l’aisance dans les détails de façade. Une tête rotative ±90° avec basculement 0–90° et translation fine sur 100 à 150 mm facilite l’alignement, surtout en présence de joints compressibles. La télécommande proportionnelle réduit les à-coups et améliore l’adhérence des ventouses lors des micro-ajustements.
Compatibilité vitrage et environnement opérationnel
Les vitrages traités à faible émissivité et les couches sensibles exigent des coupelles adaptées et propres. Un contrôle systématique limite les polluants: poussières, résidus d’huile, particules abrasives. Sur un chantier intérieur, l’alimentation électrique continue favorise l’autonomie. En extérieur, une batterie lithium 48 V avec charge rapide sécurise le cycle journalier.
Le support de roulage doit présenter une finiton surfacique suffisante pour garantir la traction sans patinage. Sur dalle récente, vérifier que la résistance à la compression (NF EN 206) et la qualité de la formulation hydraulique ont limité le retrait plastique. Une granulométrie trop grossière en surface peut réduire l’adhérence des pneumatiques; un ragréage de planéité ou une plaque de répartition peut s’imposer avant passage.
La table ci-dessous synthétise les paramètres clés vus en sélection:
| Paramètre | Plage typique | Référence | Méthode de contrôle |
|---|---|---|---|
| Capacité nominale | 300–1000 kg | Fiche technique fabricant | Essai de levage à 1,25x charge |
| Dépression ventouses | -0,6 à -0,8 bar | NF EN 13155 | Capteurs + alarme seuil |
| Rotation tête | ±90° à 180° | Notice machine | Test à vide puis en charge |
| Autonomie batterie | 6–10 h | Essai chantier | Journal d’exploitation |
| Vitesse d’approche | 0,1–0,3 m/s | Paramètre sécurité | Réglage télécommande |
Le bon choix n’est jamais abstrait: il résulte d’un dialogue entre gabarit des vitrages, accès, conditions de vent et tolérances de façade pour garantir une pose fluide et sans effort excessif grâce à des robots avec ventouses.
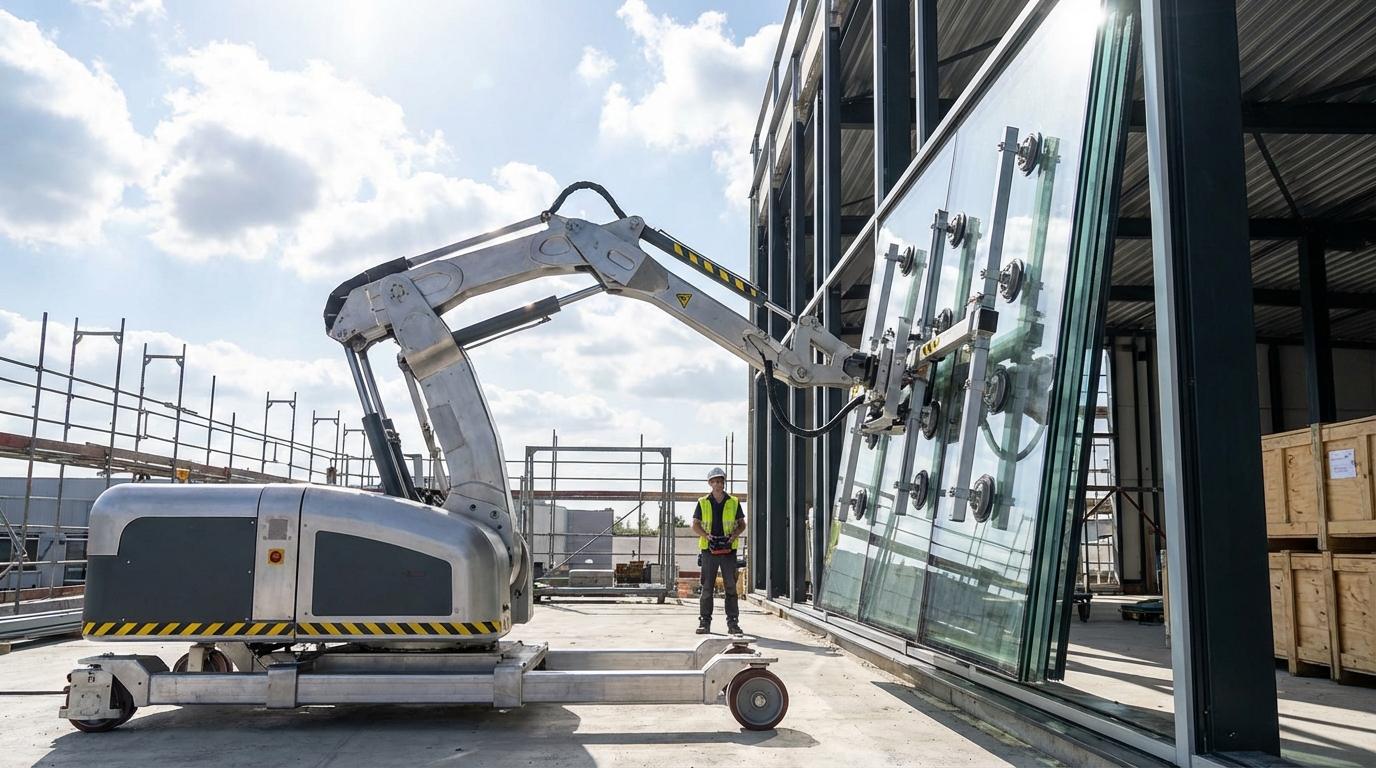
Procédure de pose vitrages assistée par robot: préparation, mise en place, calage et étanchéité
Le déroulé opérationnel commence bien avant le premier levage. Sur la Résidence Boréale, une visite de site a confirmé les zones de stockage, le cheminement sans goulots d’étranglement et la rotation à 90° dans une cage de 2,4 m. Une minute gagnée sur chaque vitrage génère des heures d’avance en fin de semaine.
Préparer le support, vérifier les tolérances, sécuriser l’approche
Un contrôle de planéité avec règle de 2 m identifie les défauts du sol. Une dalle récente doit avoir franchi son décoffrage et atteint une résistance à la compression suffisante avant roulage. En présence d’armature affleurante, des plaques acier de répartition dissipent les charges ponctuelles. Les seuils sont protégés pour éviter les éclats sur les chants du vitrage.
Les châssis reçoivent un dépoussiérage et un contrôle des points d’appui. Les cales néoprène, pré-découpées, sont ajustées pour garantir l’assise. Les ventouses sont nettoyées à l’alcool isopropylique: une adhérence constante évite les micro-glissements qui allongent les temps de calage. Un test de dépression est réalisé avant la première levée de la journée.
Poser sans effort: séquence opératoire et ajustements fins
Un ordonnancement simple réduit les manipulations superflues:
- Approche du robot à vitesse lente, vérification du balancement et positionnement parallèle au vitrage.
- Prise par ventouses, double circuit activé, contrôle de la dépression et verrouillage de sécurité.
- Translation jusqu’au châssis, basculement 0–90°, réglage millimétrique par translation fine.
- Calage sur appuis, insertion des cales de rive et contrôle des jeux périphériques.
- Libération progressive des ventouses, vérification visuelle et serrage des parcloses ou pose du mastic selon système.
Sur profil traditionnel, le serrage mécanique suffit. En façade collée (SSG), la préparation du fond de joint et des primaires doit respecter l’ETAG 002. L’adhérence du mastic structurel exige une température et une hygrométrie maîtrisées; un enregistreur simple écarte les doutes. Un gabarit aimanté aide à contrôler l’affleurement des vitrages adjacents, gage d’une finition surfacique régulière.
L’équipe de Façades Atlantique a standardisé le cycle: 12 minutes pour un module standard, 18 minutes pour un grand format. L’absence d’effort physique parasite le geste. La télécommande proportionnelle affine la pose, l’œil reste concentré sur l’alignement et non sur le portage.
Un brief qualité clôt chaque pose: contrôle des jeux, signature du contrôle visuel, photo horodatée. Cette discipline évite les reprises coûteuses et maintient une cadence régulière sans sacrifier la précision.
Sécurité, conformité et gestion des risques: vent, normes et plan de levage pour vitrage
La prévention s’appuie sur un plan de levage spécifique au vitrage. Le risque majeur provient du vent. Des programmes météo fiables et une limite opérationnelle fixée à 7–8 m/s réduisent les à-coups. Les grandes surfaces agissent comme des voiles, il faut anticiper les turbulences en angle de bâtiment.
Cadre normatif et contrôles
Les robots avec ventouses entrent dans le champ de la NF EN 13155 pour les appareils de levage amovibles. Les vitrages trempés suivent l’EN 12150, les feuilletés l’EN 13022, et la vérification sous charges s’appuie sur l’EN 16612. L’action du vent est évaluée au titre de l’EN 1991-1-4. La directive machines 2006/42/CE impose un marquage CE et une notice claire, y compris le schéma de secours en cas de perte de dépression. Pour garantir la sécurité et l’efficacité, l’assemblage de châssis doit être réalisé avec précision.
Un essai journalier de maintien de vide, 10 minutes à charge contrôlée, confirme l’étanchéité du circuit. Les filtres à poussière des pompes sont remplacés selon un pas prédéfini. Les batteries sont suivies par un journal d’exploitation, avec seuil d’alerte à 20% d’autonomie pour éviter les arrêts en charge.
Sol, structure et interfaces
La dalle roulée par le robot doit être connue: classe d’exposition, dosage en ciment, et tenue au poinçonnement. Si la formulation hydraulique du béton a généré un retrait plastique important en surface, la microfissuration peut réduire l’adhérence des pneus. Une préparation légère (ponçage, dépoussiérage, primaire) optimise l’accroche. Les zones d’accélération et de rotation sont matérialisées au sol.
Sur passerelles et dalles légères, un calcul simple de flèche sous charge évite le pompage dynamique. Un robot de 450 kg portant 300 kg de vitrage produit des efforts mobiles et des moments renversants; des contrepoids additionnels et des butées anti-basculement stabilisent l’ensemble.
Un plan de repli est défini: si la dépression chute, l’opérateur bascule en mode sécurité, pose sur tréteau, purge et diagnostic. Cette procédure répétée à blanc en début de chantier supprime l’hésitation en situation réelle. Un briefing quotidien de 5 minutes limite les dérives de pratique.
La sécurité n’est pas une contrainte, c’est un accélérateur de productivité: l’absence d’incident maintient la continuité de la pose et la confiance de l’équipe.
Productivité, coûts et ROI: mesurer l’efficacité d’un robot de pose vitrage
La performance se mesure. Sur un immeuble de bureaux de 1 200 m² de façade, l’équipe type est passée de 4 poseurs à 2 poseurs + 1 opérateur robot. Le cycle unitaire a baissé de 30 à 16 minutes en moyenne. Les troubles musculo-squelettiques ont chuté, l’absentéisme aussi. Le retour sur investissement s’est établi en 7,5 mois, incluant l’amortissement, la maintenance et la formation.
Indicateurs clés et méthode de suivi
Un tableau de bord simple structure le suivi:
- Temps de cycle par module et variance.
- Taux de reprise après contrôle qualité.
- Taux d’utilisation du robot: heures levage/heures chantier.
- Coût unitaire par m² posé.
- Incidents sécurité et micro-arrêts.
La société Ateliers VerriPro a documenté deux configurations: modules standards 2,1 x 1,4 m et grands formats 3,6 x 1,7 m. Les écarts sont marqués sur les virages, mais l’opérateur formé lisse la courbe d’apprentissage dès le 20e module.
Le coût de location-achat varie avec la capacité, l’autonomie et les options (tête basculante, circuit double). L’optimisation du flux d’approvisionnement évite les temps morts: livrer au plus près de la trame active, aligner l’ordre de pose sur la logique de façade, coordonner les corps d’état pour éviter les croisements avec peintres ou électriciens.
Une vidéo de démonstration permet d’aligner les équipes: mêmes gestes, mêmes vitesses d’approche, mêmes contrôles. Cet alignement process réduit le coût invisible des micro-hésitations et sécurise la performance attendue.
Intégration numérique, capteurs et maintenance préventive: vers le vitrage 4.0
Les robots de pose vitrage récents embarquent télémétrie, capteurs de charge et enregistreurs de vide. L’intégration au BIM apporte un double bénéfice: planifier les zones de manœuvre et archiver les valeurs lues lors de chaque pose. Le jumeau numérique conserve le couple “module posé/paramètres de levage”, utile pour les audits.
Capteurs, data et traçabilité
Des capteurs mesurent la dépression en continu, la rotation, la vitesse d’approche et l’angle de basculement. Les seuils déclenchent alarme et log. Une cartographie des anomalies sur un plan d’étage révèle les zones à risque: venturi en angle, reflets gênants, passages étroits. L’opérateur ajuste ses vitesses, réduisant la dérive de temps de cycle.
La maintenance prédictive exploite le nombre de cycles ventouses, la température de pompe, la tension batterie. Un seuil à 80% de performance déclenche un préventif: changement des lèvres de ventouses, purge du circuit, contrôle joints toriques. L’autonomie batterie s’optimise via des charges d’opportunité pendant les briefings.
Interopérabilité et perspectives 2026
Les API ouvertes exportent les journaux vers la maquette numérique et le logiciel QSE. Les modèles 2026 gagnent en compacité, bruit contenu à <70 dB(A) et précision de translation. En intérieur, l’absence d’émissions améliore la qualité de l’air. En extérieur, les gyros et l’assistance au vent compensent des rafales courtes, dans la limite fixée par la EN 1991-1-4.
Un protocole simple pérennise l’outil: nettoyage quotidien, inspection des coupelles, test de vide 10 minutes, charge batterie, sauvegarde du log. Cette répétition méthodique évite la panne surprise et stabilise la cadence de pose.
L’ère du vitrage 4.0 n’est pas une rupture spectaculaire: c’est une succession d’améliorations concrètes qui, mises bout à bout, rendent la pose plus sûre, plus rapide et réellement sans effort.
Quel facteur de sécurité appliquer entre le poids du vitrage et la capacité du robot ?
Un ratio de sécurité de x2 est recommandé. Pour un vitrage de 260 kg, choisir une machine d’au moins 500 kg nominal limite les effets de vent, d’à-coups et de tolérances de planéité.
Quelles normes encadrent l’usage des ventouses de levage pour le vitrage ?
La NF EN 13155 couvre les appareils de levage amovibles avec ventouses. Les vitrages sont régis par EN 12150 (trempé), EN 13022 (feuilleté) et EN 16612 (résistance sous charge). Les actions du vent relèvent de l’EN 1991-1-4.
Comment préparer une dalle récente avant le passage d’un robot de vitrage ?
Vérifier la résistance à la compression (NF EN 206), l’état de surface et la planéité. Traiter les zones à granulométrie rugueuse, protéger les seuils, poser des plaques de répartition si l’armature est proche de la surface.
Le robot suffit-il pour la pose de vitrages collés SSG ?
Non. Il facilite l’approche et le maintien mais la préparation chimique reste critique: primaires, propreté, hygrométrie et température selon ETAG 002. Un contrôle d’adhérence et un suivi des temps de polymérisation sont indispensables.
Quel gain de productivité moyen attendre ?
Selon les retours chantier, le temps de cycle baisse de 30 à 50%, avec une équipe réduite à 2 poseurs + 1 opérateur. Le ROI typique se situe entre 6 et 12 mois selon volumes et contexte d’accès.

Laurent est ingénieur en génie civil spécialisé en matériaux cimentaires. Depuis 20 ans, il travaille dans le secteur de la construction, avec un focus particulier sur les bétons techniques et décoratifs. Il a débuté sa carrière sur des chantiers de béton armé avant de se spécialiser dans les innovations comme le béton imprimé et la chape liquide. Expert reconnu, il collabore régulièrement avec des entreprises de maçonnerie décorative et des laboratoires de recherche sur les matériaux.